لماذا تُعدّ البيانات الأساس المادي الحقيقي للذكاء الاصطناعي؟

تخيل شركة لوجستية متوسطة الحجم تُعمم استخدام روبوتات انتقاء ذاتية التشغيل في ثلاثة مستودعات. تعمل الروبوتات بكفاءة عالية في العرض التوضيحي للمورد - نفس الإضاءة، ونفس ارتفاعات المنصات، ونفس علامات الممرات. في الأسبوع الثاني من التشغيل الفعلي، ينهار الأداء. أحد المستودعات ذو أرضيات إيبوكسي لامعة تُربك مستشعرات العمق. مستودع آخر يحتوي على كراتين نصف مهشمة لم يسبق لنموذج الإدراك رؤيتها. مستودع ثالث يعمل بنظام وردية ثانية تحت إضاءة مختلفة. لم يكن النموذج الأساسي خاطئًا، بل لم يكن قد تعرّف على بيئة العمل الحقيقية بعد.
هذا هو الواقع الذي يواجهه كل فريق متخصص في الذكاء الاصطناعي الفيزيائي في نهاية المطاف. على عكس الذكاء الاصطناعي الرقمي، حيث يمكن جمع بيانات التدريب ونسخها وإعادة استخدامها بتكلفة زهيدة، تتطلب نماذج الذكاء الاصطناعي الفيزيائي بيانات متعددة الوسائط مُجمّعة خصيصًا لتجسيد تعقيدات البيئات الحقيقية - من إضاءة وأحوال جوية وحجب وأنماط تآكل وحالات استثنائية وأحداث نادرة. إنتاج هذه البيانات بطيء ومكلف، ولهذا السبب تُعامل المؤسسات الأسرع نموًا في هذا المجال خط أنابيب بيانات الذكاء الاصطناعي الفيزيائي كقدرة أساسية وليست مشروعًا جانبيًا. عندما تكون قاعدة البيانات قوية، تستفيد جميع الطبقات التي تعلوها - الإدراك، والاستدلال، والتنفيذ، والسلامة. أما عندما تكون ضعيفة، فترث جميع الطبقات هذا الضعف.
[اقرأ أيضًا: مجموعة بيانات الذكاء الاصطناعي الفيزيائي ]
أربعة أركان لنظام الذكاء الاصطناعي المادي الجاهز للإنتاج
يرتكز نظام الذكاء الاصطناعي الفيزيائي الفعال على أربعة أركان مترابطة. يؤدي إهمال أي منها إلى زعزعة استقرار النظام بأكمله.

- بيانات الإدراك متعدد الوسائط. قبل أن تتمكن الآلة من اتخاذ قرار أو القيام بأي إجراء، عليها أن ترى. وهذا يعني استخدام كاميرات ستيريو، وتقنية ليدار، ورادار، ومستشعرات عمق، وميكروفونات، ووحدات قياس بالقصور الذاتي، وأحيانًا مستشعرات قوة أو لمس - جميعها تُنتج تدفقات بيانات متزامنة زمنيًا. يُعدّ تحقيق ذلك بدقة تحديًا نظاميًا: يشمل وضع المستشعرات، ومعايرتها، ومزامنتها، والقدرة على رصد جميع السيناريوهات التي سيواجهها النظام فعليًا. تجمع معظم فرق الإنتاج بين أسطول داخلي من الأجهزة وشريك متخصص في جمع البيانات للوصول إلى التنوع الجغرافي والديموغرافي والبيئي الذي تحتاجه نماذجها.
- المحاكاة والبيانات الاصطناعية. لا يكفي تصوير الأحداث الواقعية وحدها لإنتاج عدد كافٍ من الأحداث النادرة. فليس من الممكن محاكاة ألف سيناريو لحوادث وشيكة بين المشاة بأمان، أو تصوير جميع ظروف الإضاءة التي قد يواجهها روبوت جراحي. هنا يأتي دور المحاكاة لسدّ هذه الفجوة. إذ تُولّد محركات الفيزياء عالية الدقة، والتوائم الرقمية، ونماذج البنية الأساسية للعالم سيناريوهات اصطناعية - بما في ذلك الحالات الاستثنائية - لتدريب نماذج الذكاء الاصطناعي الفيزيائي واختبارها تحت الضغط. وتتحقق أفضل النتائج من خلال دمج البيانات الاصطناعية والحقيقية، بحيث لا يُفرط النموذج في التكيف مع أيٍّ منهما.
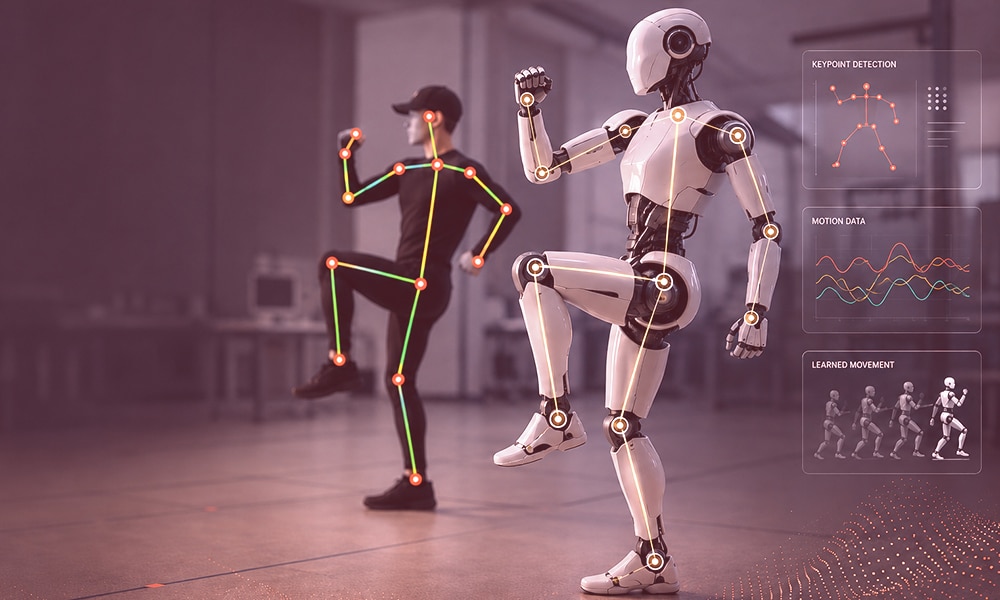
- تحديد البيانات المرجعية على نطاق واسع. هنا تكمن نقطة تعثر معظم برامج الذكاء الاصطناعي الفيزيائي. لا تُعتبر بيانات المستشعرات الخام بيانات تدريب إلا بعد إضافة تصنيفات دقيقة إليها، مثل مربعات الإحاطة ثلاثية الأبعاد، والتجزئة الدلالية، وخطوط المسارات، وأوضاع الهيكل العظمي، وحدود الأحداث الزمنية، ودمج بيانات المستشعرات من مختلف الوسائط. تخيّل عملية إضافة التصنيفات كمدرسة لتعليم القيادة: لا يتعلم المتدرب من خلال مشاهدة مقاطع الفيديو، بل يتعلم لأن المدرب يُشير - بشكل متكرر ومستمر - إلى ماهية المشاة، ومعنى إشارة التوقف، وكيف يبدو "الاقتراب الشديد". تتعلم نماذج الذكاء الاصطناعي الفيزيائي بالطريقة نفسها، وتُحدد جودة هذا التدريب الحد الأقصى لكل ما يليه. عادةً ما تعتمد الفرق الجادة في التوسع على فريق متخصص. سير عمل شرح البيانات مع تطبيق نظام مراقبة الجودة متعدد المستويات بدلاً من وضع العلامات بشكل عشوائي.
- حلقة التعلم المستمر. بمجرد نشرها، تستمر أنظمة الذكاء الاصطناعي الفيزيائي في توليد بيانات تشغيلية - نجاحات، وحالات كادت أن تؤدي إلى فشل، وإخفاقات حقيقية. تُستخدم هذه البيانات في إعادة التدريب، وتحديث المحاكاة، وإعادة تصنيف البيانات بشكل مُوجّه. تشهد المؤسسات التي تُفعّل هذه الدورة تحسينات مُتراكمة، بينما تراقب المؤسسات التي لا تفعل ذلك تراجع الأداء تدريجيًا حتى يظهر خلل ما.
حيث يعمل الذكاء الاصطناعي الفيزيائي بالفعل

ليست هذه التقنية مجرد افتراضات نظرية. تستخدم المركبات ذاتية القيادة نماذج الرؤية واللغة والحركة لقراءة المشاهد الحضرية والتعامل مع مواقع البناء. تدخل الروبوتات الشبيهة بالبشر والروبوتات المتنقلة إلى المستودعات، وتنقل البضائع، وتساعد في إعادة التخزين. تُدرَّب المنصات الجراحية في بيئات محاكاة للمساعدة في العمليات الجراحية الدقيقة. تفحص الطائرات المسيّرة توربينات الرياح وخطوط الأنابيب وخطوط نقل الطاقة في ظروف غير آمنة للطواقم البشرية. تقوم المنصات الزراعية بإزالة الأعشاب الضارة والرش والحصاد بدقة متناهية لكل نبتة. وفقًا لتقدير واسع الانتشار، يمكن للروبوتات والوكلاء المدعومين بالذكاء الاصطناعي أن يحققوا قيمة سنوية تُقدَّر بتريليونات الدولارات في الاقتصادات المتقدمة بحلول نهاية العقد (المصدر: ماكينزي، 2024). القاسم المشترك بين كل هذه المجالات: المنظمات التي تتقدم هي تلك التي تمتلك بيانات أفضل، وليس مجرد نماذج أفضل.
[اقرأ أيضاً: الطبقة المفقودة بين الرؤية والفعل ]
الخلاصة - من الذكاء الرقمي إلى الذكاء المستقل
الذكاء الاصطناعي الفيزيائي هو النقطة التي يتوقف فيها الذكاء الاصطناعي عن كونه أداةً تُستخدم، ليصبح قدرةً مُدمجةً في الآلات المحيطة بنا. هذا التحول ليس تدريجيًا، بل يُعيد تشكيل طريقة عمل الصناعات، وكيفية هندسة السلامة، وكيفية خلق القيمة. تُعدّ الأطر والحوسبة والنماذج الأساسية جميعها مهمة، لكن الفرق التي ستفوز في هذا العقد هي تلك التي تتعامل مع البيانات كبنية تحتية استراتيجية. جمع البيانات متعددة الوسائط، والمحاكاة، والتعليق، وحلقة التغذية الراجعة ليست وظائف داعمة، بل هي الأساس الذي يُبنى عليه الذكاء المستقل.